
SPECIAL FIRE RESPONSE ROBOT
사람이 못 들어가는 곳으로,
먼저 들어갑니다.
화학·폭발 위험이 남아 있는 특수화재 현장. SABER Mk.1이 대원보다 먼저 들어가
안을 확인하고, 5분 안에 나옵니다.
휠-레그 하이브리드 · 8축 · 25–30kg · 민간 직판 목표가 780만원
PROBLEM 01
내부를 확인하는 일까지
사람이 맡고 있습니다
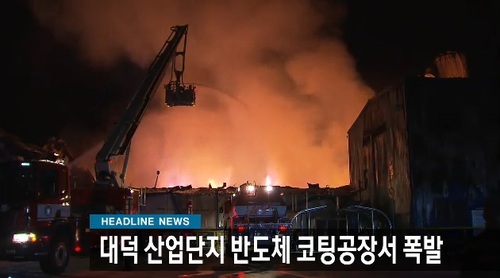
화학공장, 반도체 코팅공장, 물류창고.
폭발 위험과 유독가스가 남은 내부를, 대원이 직접 들어가 확인합니다.
밖에서 안을 들여다볼 수단이 현장에 없기 때문입니다.
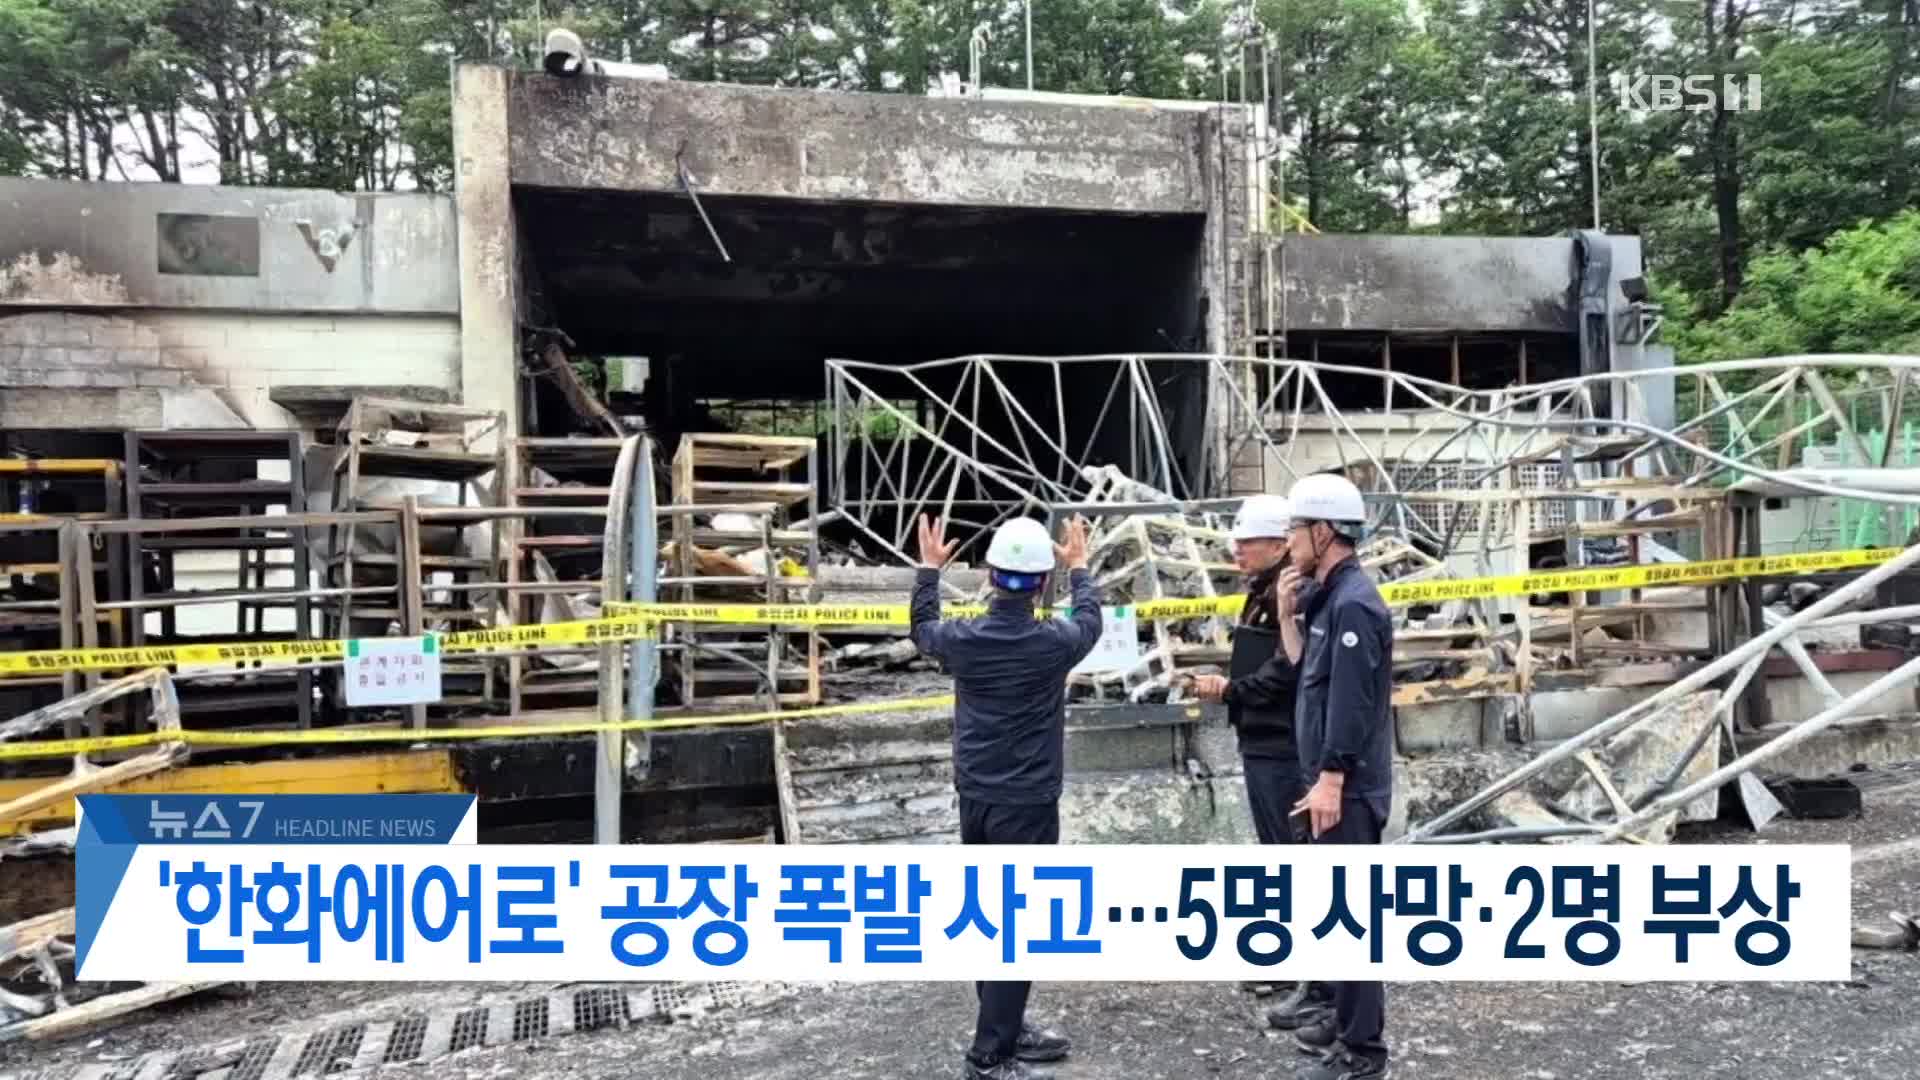
특수화재는 해마다 반복되는데, 진입 여부를 판단할 정보는 여전히 사람이 몸으로 가져옵니다.
PROBLEM 02
진입을 결정하는 순간,
내부에 대해 아는 것은
0
사실상 0에 가깝습니다.
외부에서 보이는 연기와 불꽃, 그리고 도면 한 장이 전부입니다.
유독가스 · 잔류 화학물질
성분을 모른 채 들어갑니다
2차 폭발
잔압과 유증기가 남아 있습니다
구조물 붕괴
내부 하중 상태를 알 수 없습니다
정보 공백 구간 — 내부는 끝까지 보이지 않습니다
T+0 신고 접수
T+5–8분 현장 도착
외부 관측만 가능
진입 결정
PROBLEM 03
그런데 지금 장비로는
들어갈 수 없습니다
이미 소방로봇은 존재합니다. 다만 한 대에 1억 원이 넘고,
전용 차량 없이는 현장에 도착조차 못 합니다.
그래서 정작 가장 위험한 초동 5분에는 아무것도 투입되지 않습니다.
대형 소방로봇
Colossus · Thermite RS3 급
1억 원 이상
500kg 이상 · 전용 운반차량 필요
범용 4족 로봇
Spot 급
1억 원 이상
화염 · 고열 환경 미대응
정찰 드론
실내 비행형
수백만 원
연기 · 밀폐 공간에서 비행 제약
필요한 건 더 큰 로봇이 아니라, 소모품처럼 먼저 던져 넣을 수 있는 초동 정찰 장비입니다.
TURNING POINT
그래서 사람 대신
먼저 들어갈 것을 만들었습니다
INTRODUCING
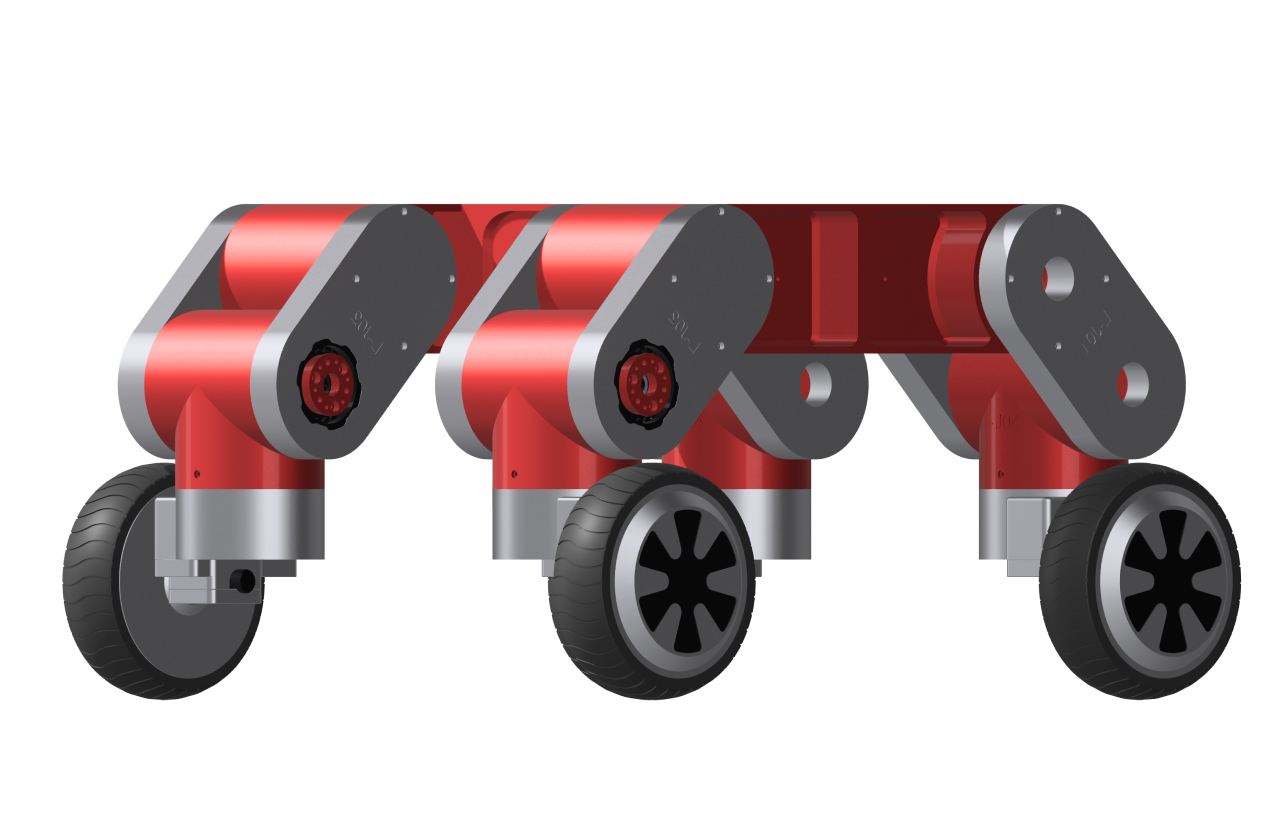
SABER Mk.1
특수화재 초동 대응 4족 휠-레그 로봇
25–30
kg 급 경량
8
축 관절 구동
휠-레그
하이브리드 주행
780
만원 · 민간 직판 목표가
ANATOMY
1억 원짜리 기능을
원가부터 다시 짰습니다
감속기를 사서 쓰는 대신 직접 설계해 3D 프린팅으로 뽑고,
관절 수를 12축에서 8축으로 줄이고, 조향은 허브모터 차동으로 대체했습니다.
01
사이클로이드 감속기
직접 설계해 PLA로 뽑습니다. 36:1 감속비로
모터 요구 토크를 1.49 N·m까지 낮췄습니다
02
휠-레그 하이브리드 관절
다리당 2축 · 총 8축.
평지는 굴러가고 장애물은 넘습니다
03
BLDC 허브모터 차동 조향
조향 관절을 없애고
좌우 속도차로 방향을 바꿉니다
04
열화상 + RGB 센서 헤드
연기가 찬 곳에서도 형상과 열원을
한 번에 잡아냅니다
05
경량 프레임 · 방열 하우징
PCM 3kg 열완충 코어를 안에 두고
900°C 구간에서 약 12분을 법니다
THERMAL
불 속에 머무는 로봇이 아니라,
들어갔다 나오는 로봇입니다
Colossus나 Thermite는 화점 옆에서 몇 시간을 버팁니다.
그만한 장갑을 두르면 무게도 값도 SABER가 아니게 됩니다.
그래서 기준을 완전 내화가 아니라, 정찰에 필요한 시간만 버티는 쪽으로 다시 잡았습니다.
900
°C
주변 복사열 노출 조건
12
분
고온 구간 체류 · 설계 목표치
6.1
kg
방호 모듈 전체 질량
12분은 1차원 열전달 모델로 계산한 설계 목표치이고, 아직 실측값이 아닙니다. 시제기를 버너 가열 챔버에 넣는 노출 시험으로 확인할 예정이며, 보호 코어의 실제 표면적과 단열재의 고온 열전도율이 확정되면 숫자는 달라질 수 있습니다.
01
반사 외피 — 알루미나이즈드 실리카 직물
소방 방열복에 쓰는 원단입니다. 복사열을 되쏘면서도 스테인리스 외피의 1/5 무게라, 방호를 다 붙이고도 25–30kg 안에 들어옵니다.
02
단열층 — 현무암·유리섬유 복합 20mm
800–1,000°C로 가열한 뒤에도 형상과 단열 성능이 유지된다고 보고된 자재입니다. 값싼 대면적 자재로 열이 들어오는 속도를 늦춥니다.
03
PCM 열완충 코어 — 3kg
배터리와 연산부를 상변화 물질로 감쌌습니다. 녹으면서 열을 먹기 때문에, 막지 못한 열이 곧바로 온도로 바뀌지 않고 시간으로 바뀝니다.
04
고온 실링 · 단열 스탠드오프
배선이 지나는 구멍이 제일 먼저 뚫립니다. 세라믹 가스켓으로 관통부의 열교를 끊었습니다. 이게 빠지면 버티는 시간이 30% 넘게 깎입니다.
MOBILITY
구르고, 넘고, 다시 구릅니다
계단과 파이프, 잔해가 깔린 바닥.
바퀴만으로도, 다리만으로도 통과할 수 없는 지형을 하나의 구동계로 지납니다.
0:00
평지 주행 · 휠 모드
0:06
장애물 감지 · 레그 전환
0:11
요철 통과 후 휠 복귀
휠 모드
평지와 복도에서는 바퀴로 속도를 냅니다
레그 모드
단차와 잔해 앞에서는 관절을 써서 넘어갑니다
자동 전환
지형을 인식하면 모드를 스스로 바꿉니다
AUTONOMY
연기 속에서
스스로 봅니다
온디바이스 추론
서버도 통신도 없이 로봇 안에서 판단합니다
개방형 어휘 탐지
학습한 적 없는 물체도 말로 지정하면 찾습니다
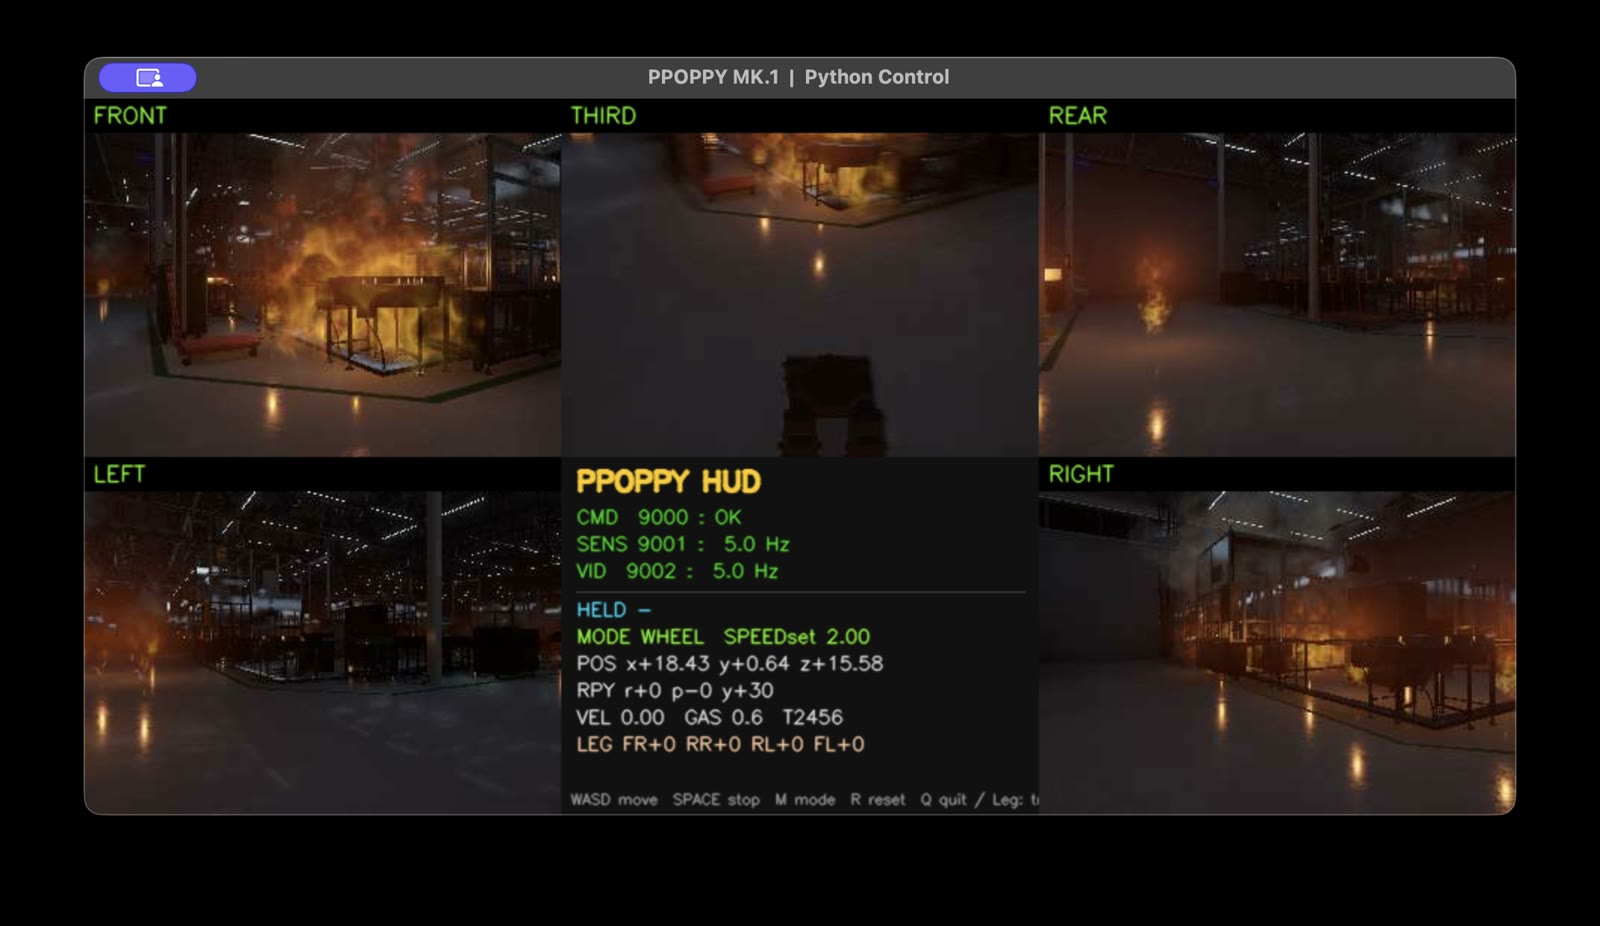
디지털 트윈 학습
Unity HDRP 화재 씬에서 주행을 반복해 익힙니다
PROOF
도면이 아니라,
이미 굴러가고 있습니다
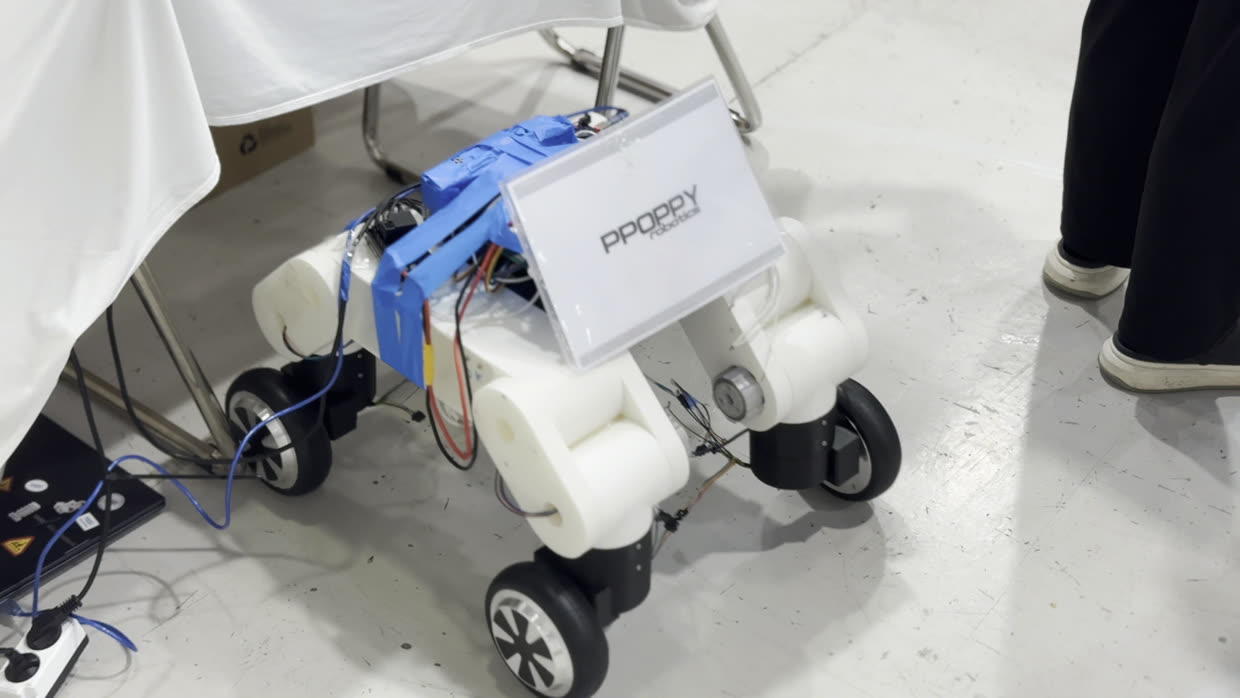
휠-레그 구동계 시제기. 프레임·감속기 대부분을 자체 3D 프린팅 팜에서 직접 뽑아 만들었습니다.
EXHIBITION
2026 서울진로직업박람회 부스 운영
관람객 앞에서 직접 굴려 보이고 설명했습니다
SIMULATION
Unity HDRP 디지털 트윈 가동
TCP·UDP 브리지와 멀티카메라 스트리밍을 붙였습니다
FABRICATION
자체 3D 프린팅 팜 운용
사이클로이드 감속기를 직접 설계해 직접 뽑습니다
RECORD
현장에서, 부스에서, 작업대에서
연구실 안에서만 만든 게 아닙니다. 사람들 앞에 세워보고, 굴려보고, 다시 뜯었습니다.
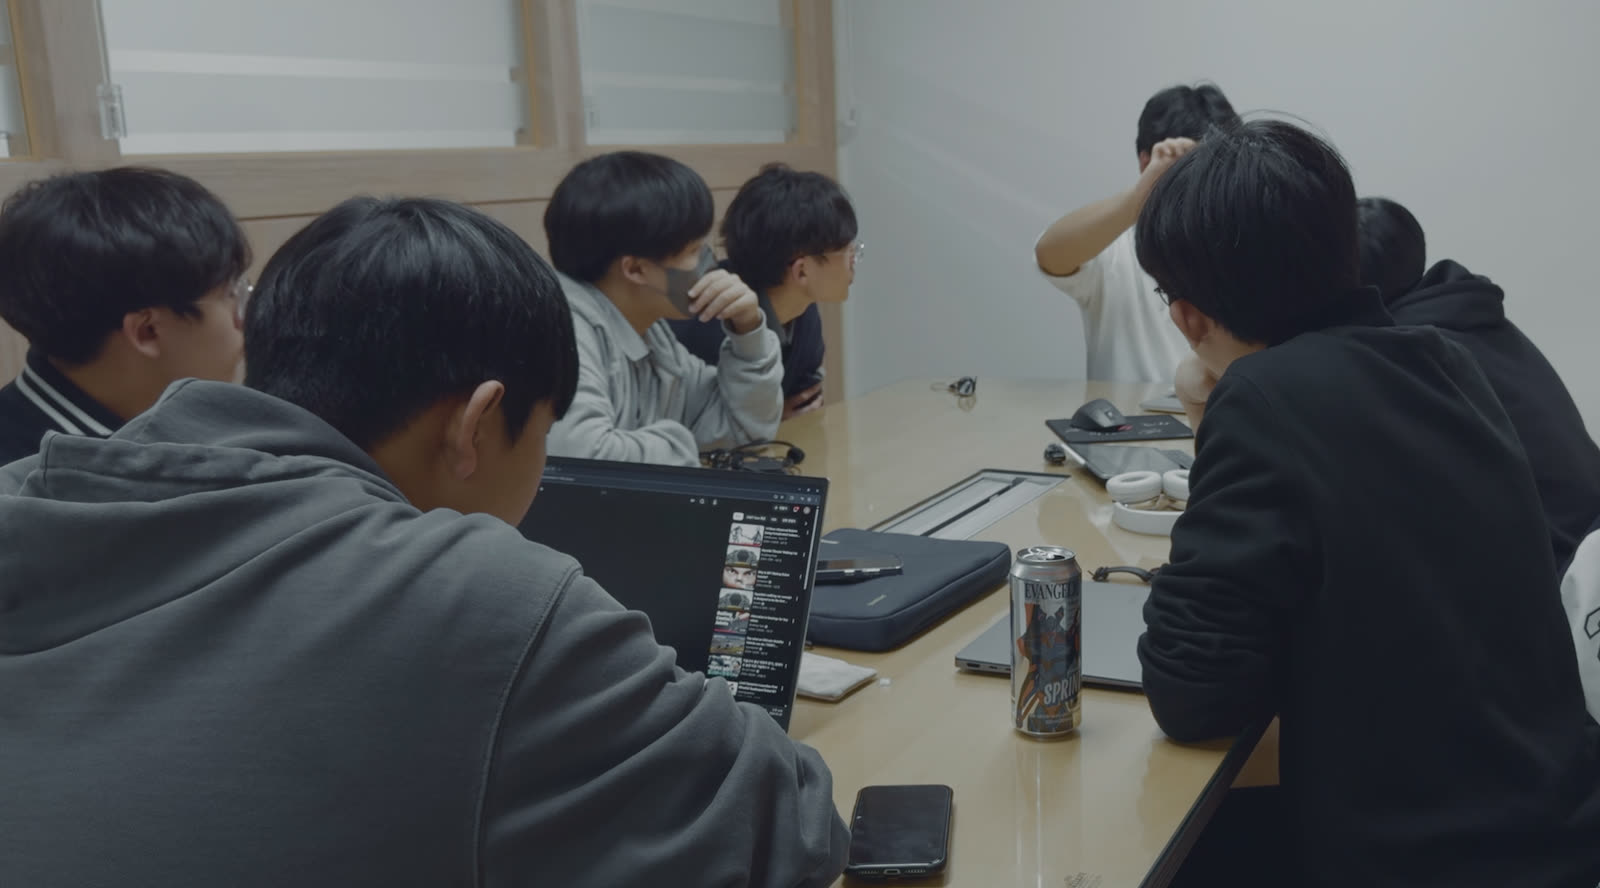
ORIGIN
첫 회의
특수화재 초동 대응 로봇을 만들기로 한 자리
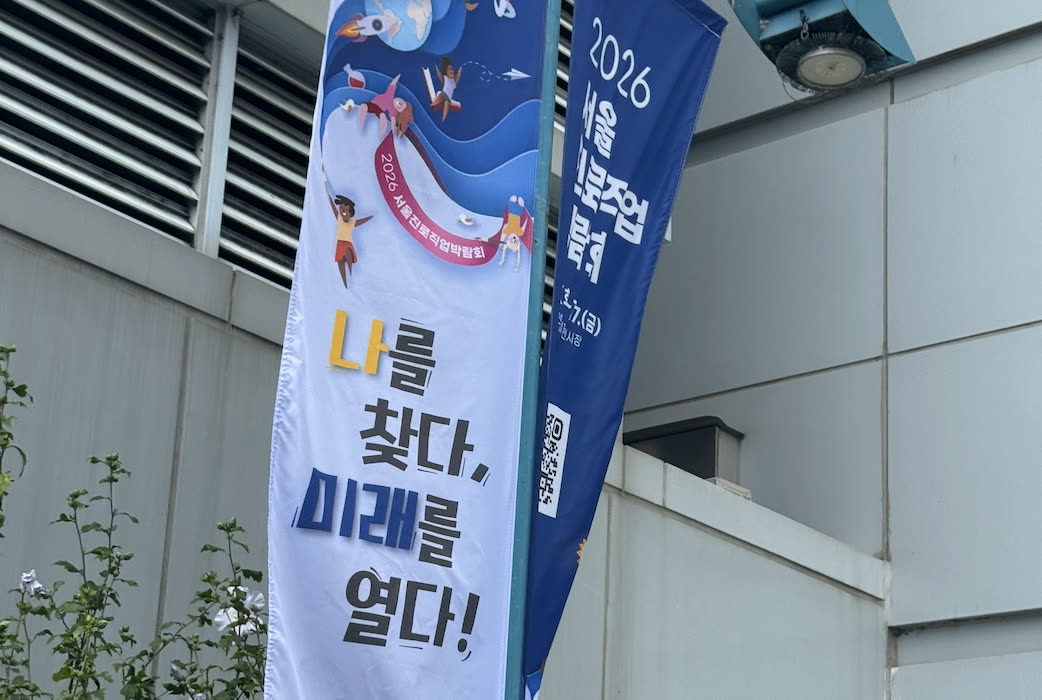
EXHIBITION
서울진로직업박람회 부스 운영
2026 · 서울 / 관람객 대상 시연과 상담 진행
FIELD
시제기 주행 시험
휠-레그 전환 구동 반복 테스트
FABRICATION
자체 3D 프린팅 팜 가동
프레임 · 사이클로이드 감속기 직접 출력
SIMULATION
Unity HDRP 디지털 트윈 구축
HDRP 화재 씬 · 멀티카메라 스트리밍
PRICE
같은 판단을,
1/20 가격으로
한 대를 아껴 쓰는 장비가 아니라,
한 팀이 여러 대를 들고 나갈 수 있는 장비여야 합니다.
기존 4족 로봇 · Spot 급
1억 원 이상
SABER Mk.1 · 공공조달가
500만 원
※ 아직 판매 전이라 셋 다 목표 판매가입니다. 원가와 마진 상세는 실사 단계에서 따로 드립니다.
민간 직판
1년차 — 시장에서 실제 거래가격을 먼저 만듭니다
780
만원
공공 조달
2년차 — 나라장터·혁신제품 트랙으로 들어갑니다
500
만원
대량 도입
산단·지자체가 한꺼번에 들일 때의 하한선입니다
430
만원
CONTACT
아직 완성 전입니다.
만들어지는 과정을 같이 보시죠
SABER Mk.1은 개발 진행 중이라 아직 판매하지 않습니다.
연구 협업, 실증 테스트, 부품·제조 파트너십 이야기는 언제든 환영합니다.
CREDITS
혼자 만든 게
아닙니다
도면을 그린 사람, 밤새 출력물을 지켜본 사람, 카메라를 들어준 사람. 이 로봇에 손을 댄 모두의 이름을 남깁니다.
재학생 기여자는 본인 동의 전까지 이름 일부를 가려 표기합니다.
SOFTWARE
자연어 · 온디바이스 AI
명령 해석부터 인식·추론·실행까지 4계층 파이프라인을 직접 붙이고 있습니다. 통신이 끊겨도 로봇 안에서 판단이 끝나야 한다는 게 기준입니다.
HARDWARE
휠-레그 구동부 · 방호
감속기를 사서 쓰지 않고 직접 설계해 자체 프린팅 팜에서 뽑습니다. 반사 외피와 PCM 열완충 코어도 같은 방식으로 붙입니다.
SIMULATION
Unity HDRP 디지털 트윈
HDRP 화재 씬을 만들어 실로봇과 같은 인터페이스로 돌립니다. 명령·센서·영상을 채널로 나눠, 실물에 올리기 전에 여기서 먼저 틀립니다.
아이디어에서 시제품, 실증까지 한 팀이 이어서 갑니다. 설계한 사람이 출력하고, 출력한 사람이 굴려 봅니다.
TEAM
만든 사람들
원윤호
대표
기계 설계 · 시뮬레이션
프로젝트 공동 고안. 구조 설계와 검증 시뮬레이션을 맡습니다
김유석
제어 소프트웨어
프로젝트 공동 고안. 주행·관절 제어 스택을 맡습니다
김지환
하드웨어 · 펌웨어
프로젝트 공동 고안. 보드와 구동부 펌웨어를 맡습니다
김근학
UNIT 3D
3D 프린팅 · 제조 인프라
개인 프린팅 팜을 돌립니다. 프레임과 사이클로이드 감속기가 여기서 나옵니다
CONTRIBUTORS
도움 주신 분들
박O훈
램넌트 동아리장
제작 보조 · 인원 합류 지원
현O정
노이드 HW부장
설계 피드백 · 제작 보조
최휘영
램넌트
도색 · 후가공 · 제작 보조
겉으로 보이는 마감은 대부분 이 사람 손을 거쳤습니다
김O찬
램넌트
촬영 · 촬영장비 제공
이O영
촬영 · 촬영장비 제공
김O종
램넌트
제작 보조
정O든
램넌트
제작 보조
ADVISOR
자문
홍현창 박사
경희대 이학박사 · 전 청심국제중·고 과학교사
프로젝트 방향성 자문 · 문서 피드백
인천 영재원 담당교수. 기술·전략 자문을 정기로 받습니다